| Parametr | Wartość |
|---|
| * DANE PODSTAWOWE |
|---|
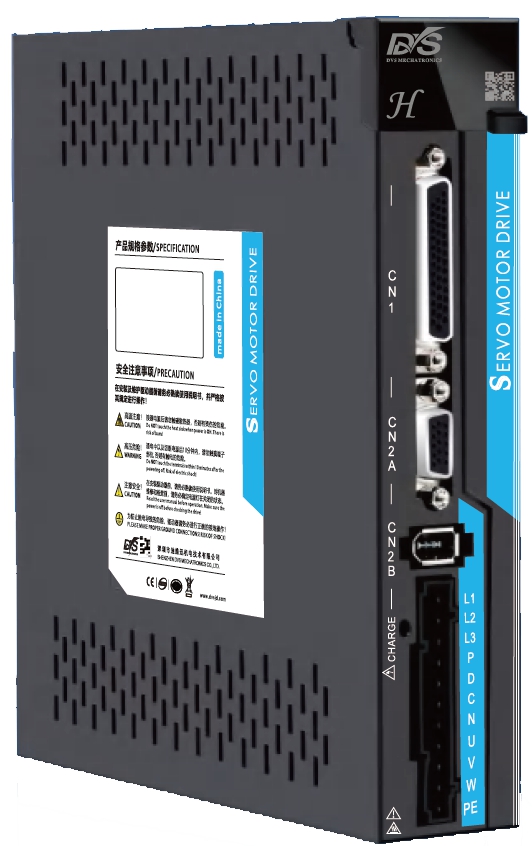
| Typ napędu | serwonapęd serii P z magistralą EtherCAT (przemysłową siecią Ethernet czasu rzeczywistego) |
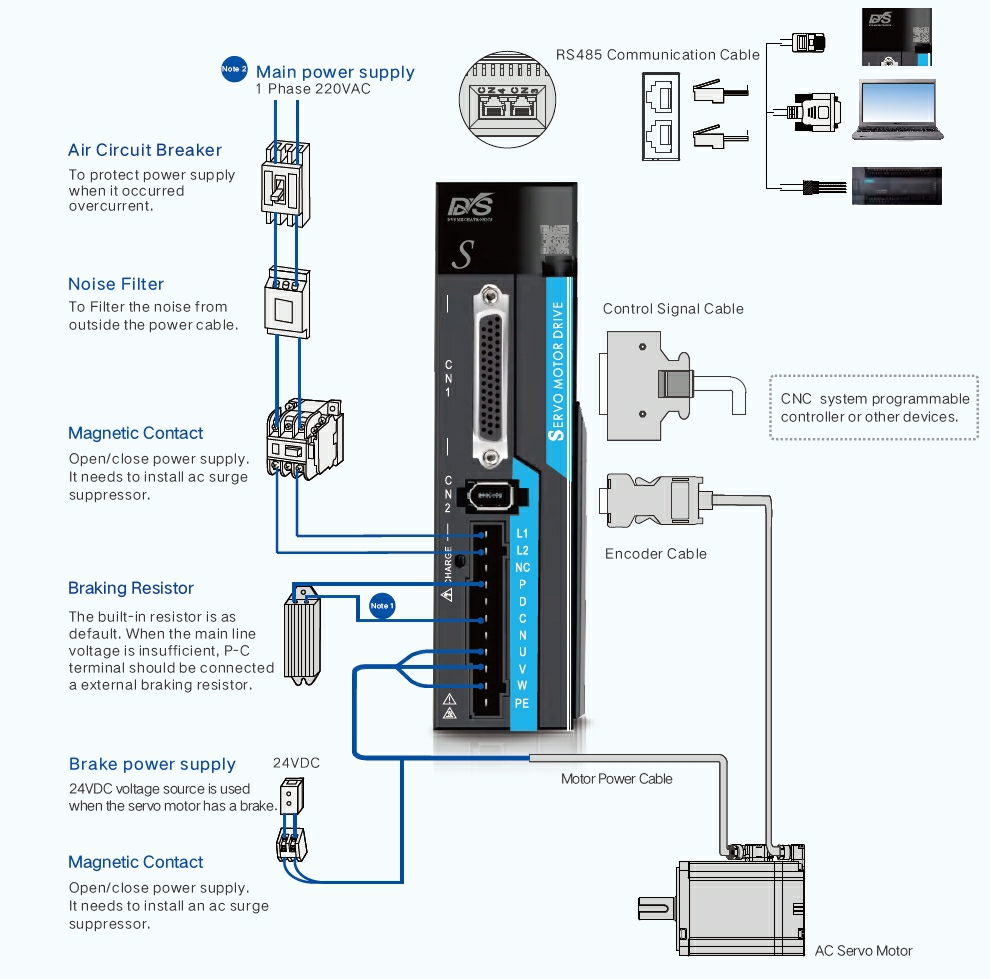
| Zasilanie | AC 220 V −15%/+10%, 1-fazowe lub 3-fazowe, 50/60 Hz |
| Moc wyjściowa | 1..2 kW |
| Prąd wyjściowy | b/d (brak danych) |
| Przeciążalność | aż do 3-krotności momentu znamionowego silnika |
| Enkoder silnika | absolutny 17-, 21- lub 23-bitowy, jednoobrotowy (zapamiętuje położenie w obrębie jednego obrotu) lub wieloobrotowy (zapamiętuje także liczbę obrotów); oznaczenia silników: A1 i A6 (17 bitów), A3 i A7 (21 bitów), B4 i B9 (23 bity); driver po włączeniu zasilania odczytuje z pamięci enkodera model silnika i rozdzielczość enkodera i sam ustawia właściwe parametry |
| Rezystor hamujący | wbudowany |
| * STEROWANIE POŁOŻENIEM |
|---|
| Wejście impulsowe | nie dotyczy (zadawanie położenia przez EtherCAT) |
| Częstotliwość impulsów maks. | nie dotyczy |
| Pozycje wewnętrzne | b/d |
| Bazowanie (najazd na punkt zerowy) | tryb HM zadawany przez EtherCAT; wejścia cyfrowe: sygnał punktu zerowego, wyłączniki krańcowe dodatni i ujemny |
| Przekładnia elektroniczna | rozdzielczość na wale obciążenia 1..2097152 |
| Filtr komendy położenia | b/d |
| * STEROWANIE PRĘDKOŚCIĄ |
|---|
| Wejście analogowe | b/d |
| Prędkości wewnętrzne | b/d |
| JOG (ruch ręczny z ustawioną prędkością) | tryb sterowania JOG |
| Czas przyspieszania i hamowania | b/d |
| * STEROWANIE MOMENTEM |
|---|
| Wejście analogowe | b/d |
| Momenty wewnętrzne | b/d |
| Ograniczenie prędkości w trybie momentu | b/d |
| * WEJŚCIA I WYJŚCIA |
|---|
| Wejścia cyfrowe | 8; funkcje m.in.: zezwolenie na pracę, kasowanie alarmu, zakaz obrotów w lewo (CCW) i w prawo (CW), kasowanie licznika odchyłki położenia, ograniczenie momentu w lewo i w prawo, blokada zerowej prędkości, polecenie zerowe, odwrócenie polecenia, wybór prędkości, wybór momentu, blokada wejścia impulsowego, sygnał bazowania, sonda pomiarowa (zapis chwilowego położenia silnika), wyłączniki krańcowe dodatni i ujemny |
| Wyjścia cyfrowe | 6; funkcje m.in.: gotowość, alarm, zerowa prędkość, zakończenie pozycjonowania, osiągnięcie prędkości, osiągnięcie momentu, hamulec elektromagnetyczny, praca napędu, zbliżanie do pozycji, ograniczenie momentu, ograniczenie prędkości |
| Obciążalność wyjść cyfrowych | b/d |
| Wejścia i wyjścia wirtualne (bez fizycznego zacisku) | b/d |
| Wejście analogowe | b/d |
| Rezystancja wejścia analogowego | b/d |
| Wyjście sygnałów enkodera | b/d |
| Liczba impulsów wyjścia enkodera | b/d |
| Zasilacze pomocnicze | b/d |
| * KOMUNIKACJA |
|---|
| Interfejs | EtherCAT, złącza RJ45 (gniazda sieci Ethernet): ECAT IN (wejście magistrali) i ECAT OUT (wyjście magistrali) |
| Protokół | EtherCAT |
| Adres urządzenia | b/d |
| Prędkość transmisji | 100 Mb/s, transmisja dwukierunkowa |
| Format ramki | nie dotyczy |
| Odczyt i zapis parametrów | b/d |
| Adresy tymczasowe parametrów | nie dotyczy |
| * ZABEZPIECZENIA I DIAGNOSTYKA |
|---|
| Zabezpieczenia | m.in.: nadmierna prędkość, zbyt niskie napięcie, nadmierny prąd, przeciążenie, błąd enkodera, przekroczenie dopuszczalnej odchyłki położenia |
| Monitorowanie | m.in.: prędkość, położenie, akumulacja impulsów zadających, odchyłka położenia, moment, prąd, stan pracy |
| * BUDOWA I OBSŁUGA |
|---|
| Panel operatora | wyświetlacz 5-cyfrowy, 4 przyciski; wyświetlanie trybu pracy, stanu komunikacji i stanu drivera; wskaźniki złączy ECAT IN i ECAT OUT |
| Kalibracja zera wejścia analogowego | b/d |
| Wymiary (szerokość × głębokość × wysokość) | 51 × 168,5 × 191,3 mm |
| Masa | b/d |
| * FUNKCJE SPECJALNE |
|---|
| Tryby pracy | PP (pozycjonowanie według profilu), PV (prędkość według profilu), PT (moment według profilu), HM (bazowanie), CSP (cykliczne synchroniczne zadawanie położenia), CSV (cykliczne synchroniczne zadawanie prędkości), CST (cykliczne synchroniczne zadawanie momentu); ponadto JOG i próbne uruchomienie |
| Cykl komunikacji | 1 ms; poniżej 1 ms wielokrotności 250 µs, zależnie od parametrów komputera nadrzędnego (PC) |
| Synchronizacja wieloosiowa | zegar rozproszony EtherCAT (wspólna podstawa czasu wszystkich urządzeń w sieci), błąd synchronizacji poniżej 15 ns, rozrzut chwili synchronizacji ±20 ns |
| Przechwytywanie położenia | szybkie wejścia EXT1 i EXT2 z funkcją sondy pomiarowej (zapis chwilowego położenia silnika) |