Schowek Twój schowek jest pusty
Koszyk Twój koszyk jest pusty ...
wyszukiwanie zaawansowane
Strona główna » Serwonapędy do wrzeciona » zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCAT
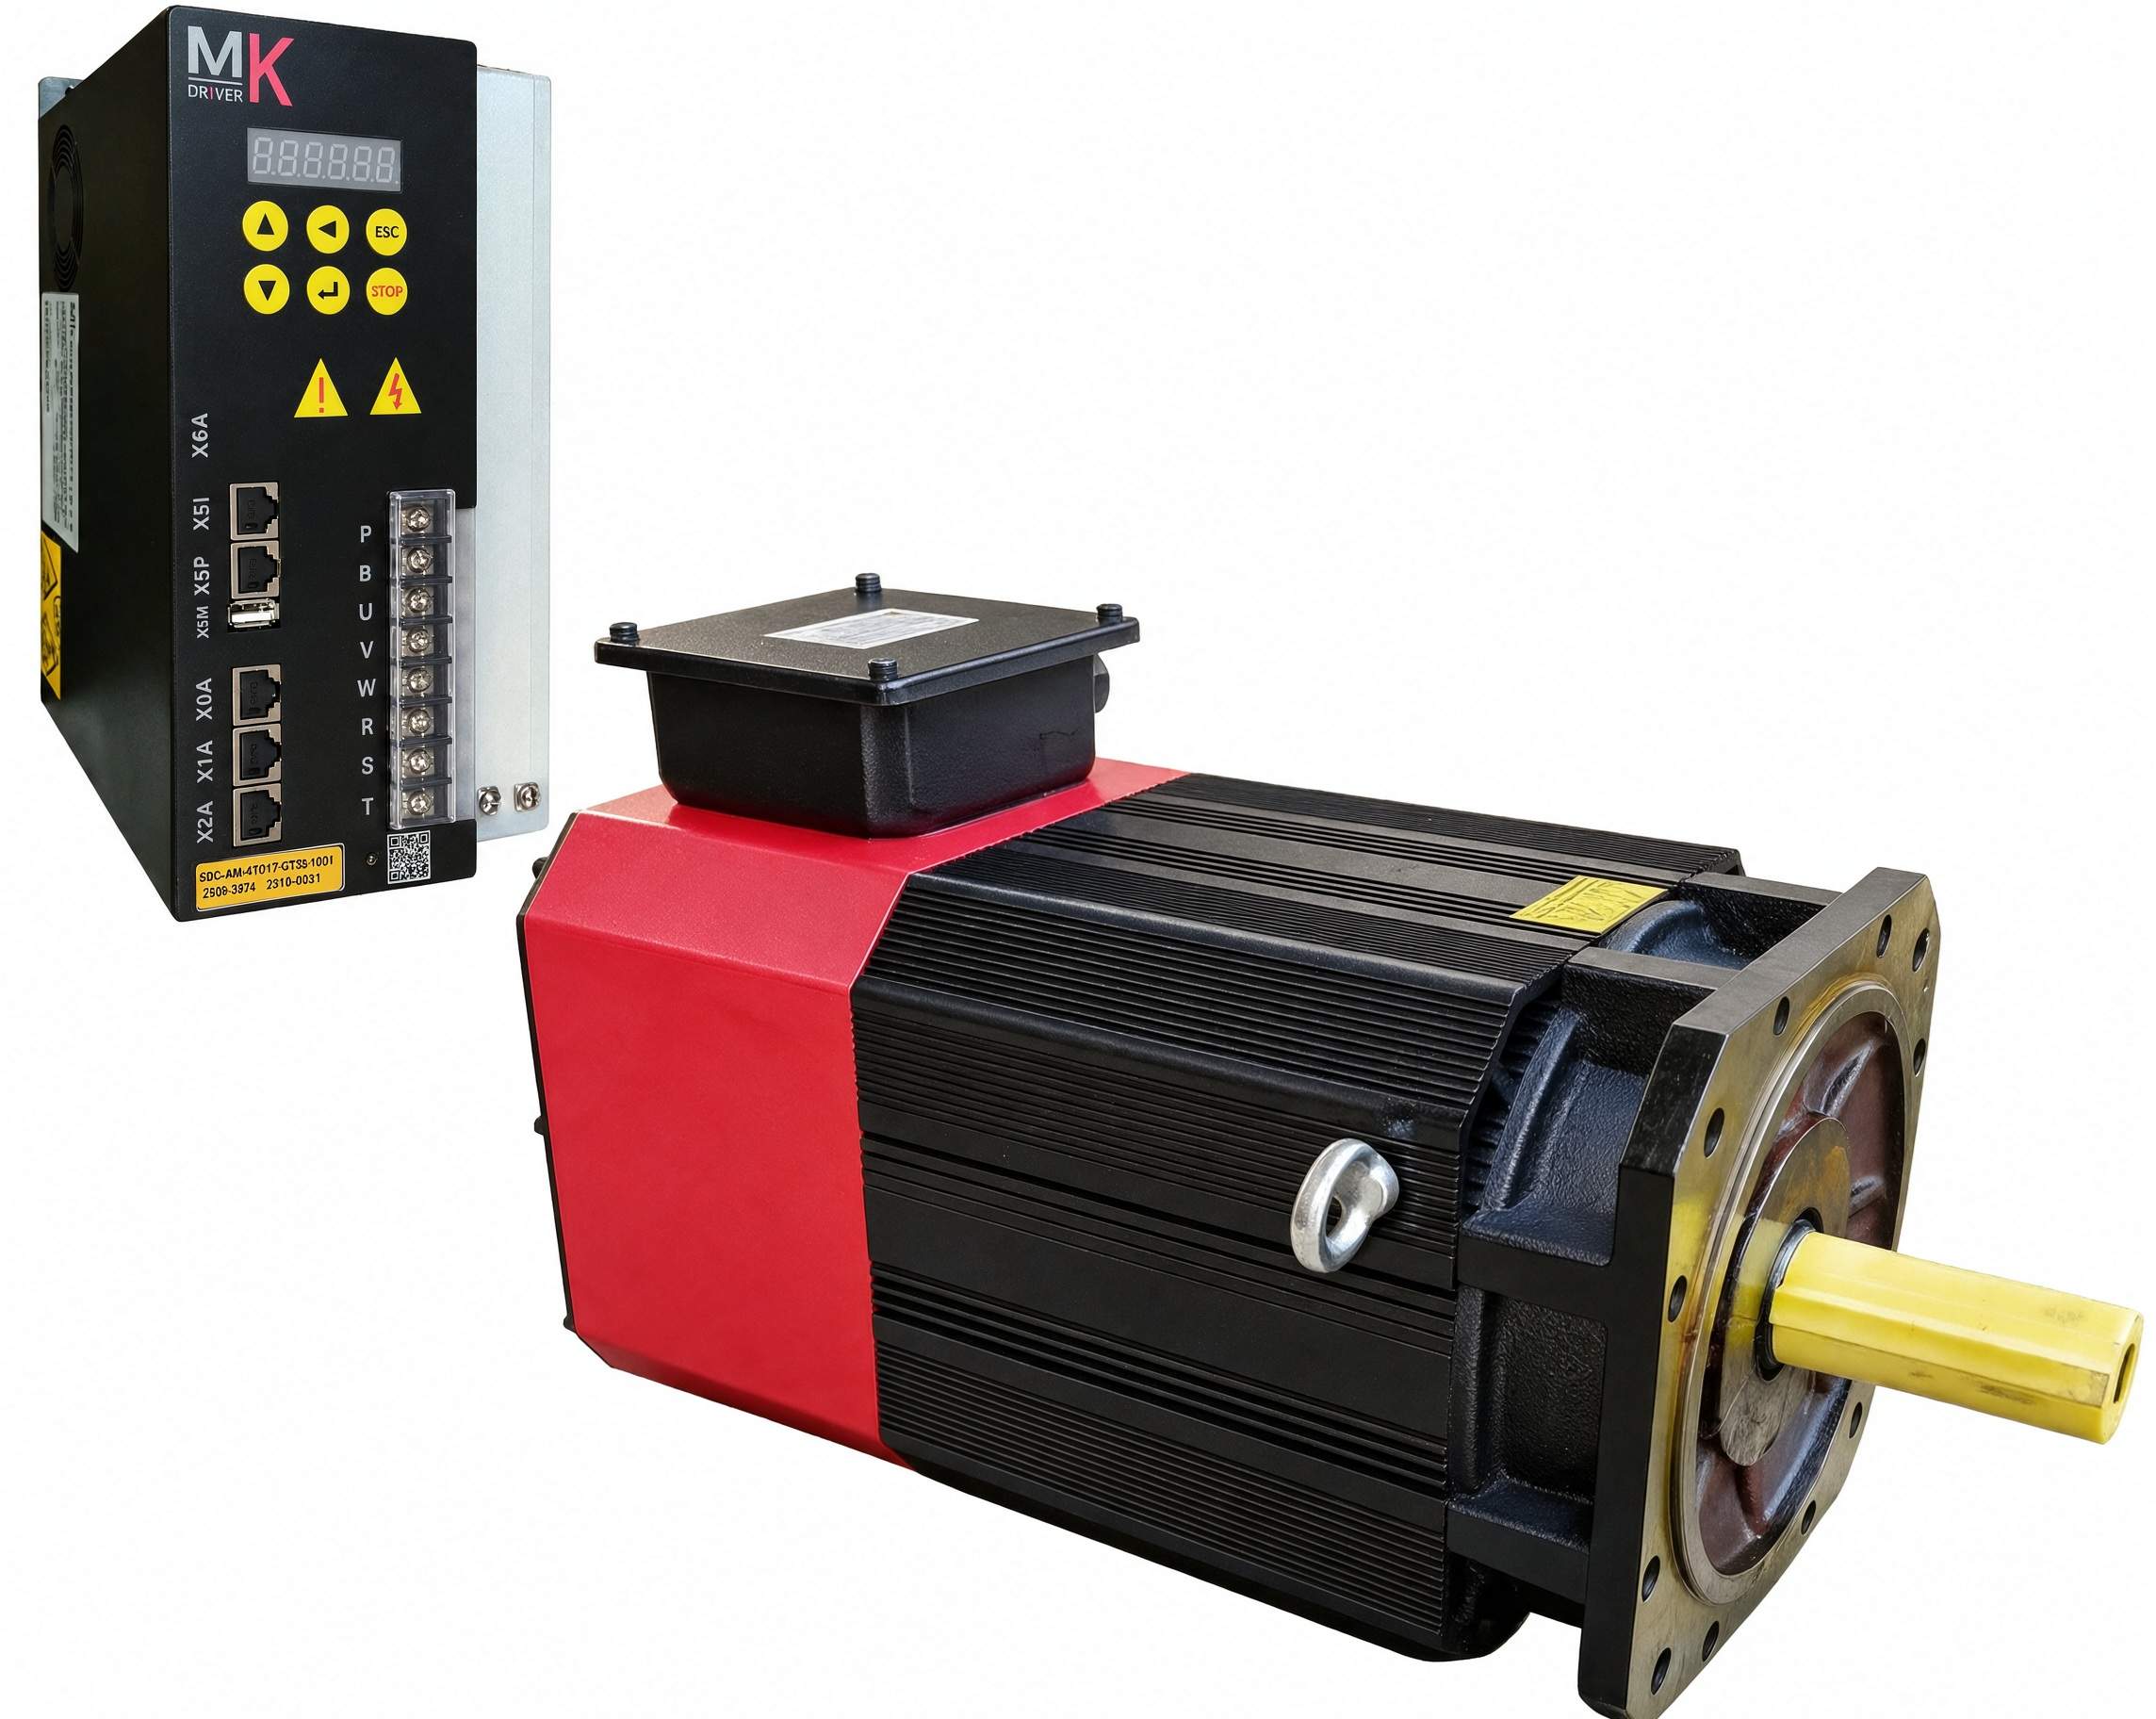
zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCATMK zastępuje serwomotor wrzeciona Mitsubishizestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCATzestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCATzestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCATzestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCATrezystor
zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCAT
MK zastępuje serwomotor wrzeciona Mitsubishi
zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCAT
rezystor
Nowość

zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m, EtherCAT

Dostępność: Dostępny

Czas wysyłki: 24 godziny

Koszt wysyłki: od 0,00 zł

Stan magazynowy:

Stan produktu: Nowy

Gwarancja: 12 miesięcy

Cena brutto: 10 923,94 zł

Cena netto: 8 881,25 zł

Przed zakupem produktu wybierz wymagane opcje.
Ilość: szt.
Dodaj do koszyka

dodaj do schowka

  • Opis produktu
  • Zestaw zawiera
  • Parametry
  • Dobór napędów
  • Recenzje produktu (0)

* ZALETY

  • Kompletny zestaw: silnik indukcyjny DH10-4-71-11/15-4-1500JG1/B35 i dobrany do niego serwonapęd SDC-CM-4T030-GE7S-1000; w zestawie przewody i rezystor hamujący (rezystor rozpraszający energię podczas hamowania silnika) — pełny skład w ,,Zestaw zawiera"
  • Moc silnika 11 kW S1 (praca ciągła) / 15 kW S6-60% (praca przerywana), moment znamionowy 71 N·m, prędkość znamionowa 1500 obr/min (maks 6000 obr/min, maks chwilowa 8000 obr/min)
  • Prąd wyjściowy 30 A w trybie pracy ciągłej (S1), zasilanie trójfazowe 380 V..400 V, przeciążalność 150% przez 30 minut i 200% przez 30 sekund
  • Interfejs: wbudowany moduł ECAT do komunikacji przemysłowej Ethernet EtherCAT
  • Sterowanie prędkością i położeniem osi C (dodatkowej osi obrotowej wrzeciona, umożliwiającej pozycjonowanie kątowe); orientacja wrzeciona (zatrzymanie w zadanym położeniu kątowym) w 3 trybach; sterowanie momentem obrotowym wskazywane przy zamówieniu zestawu
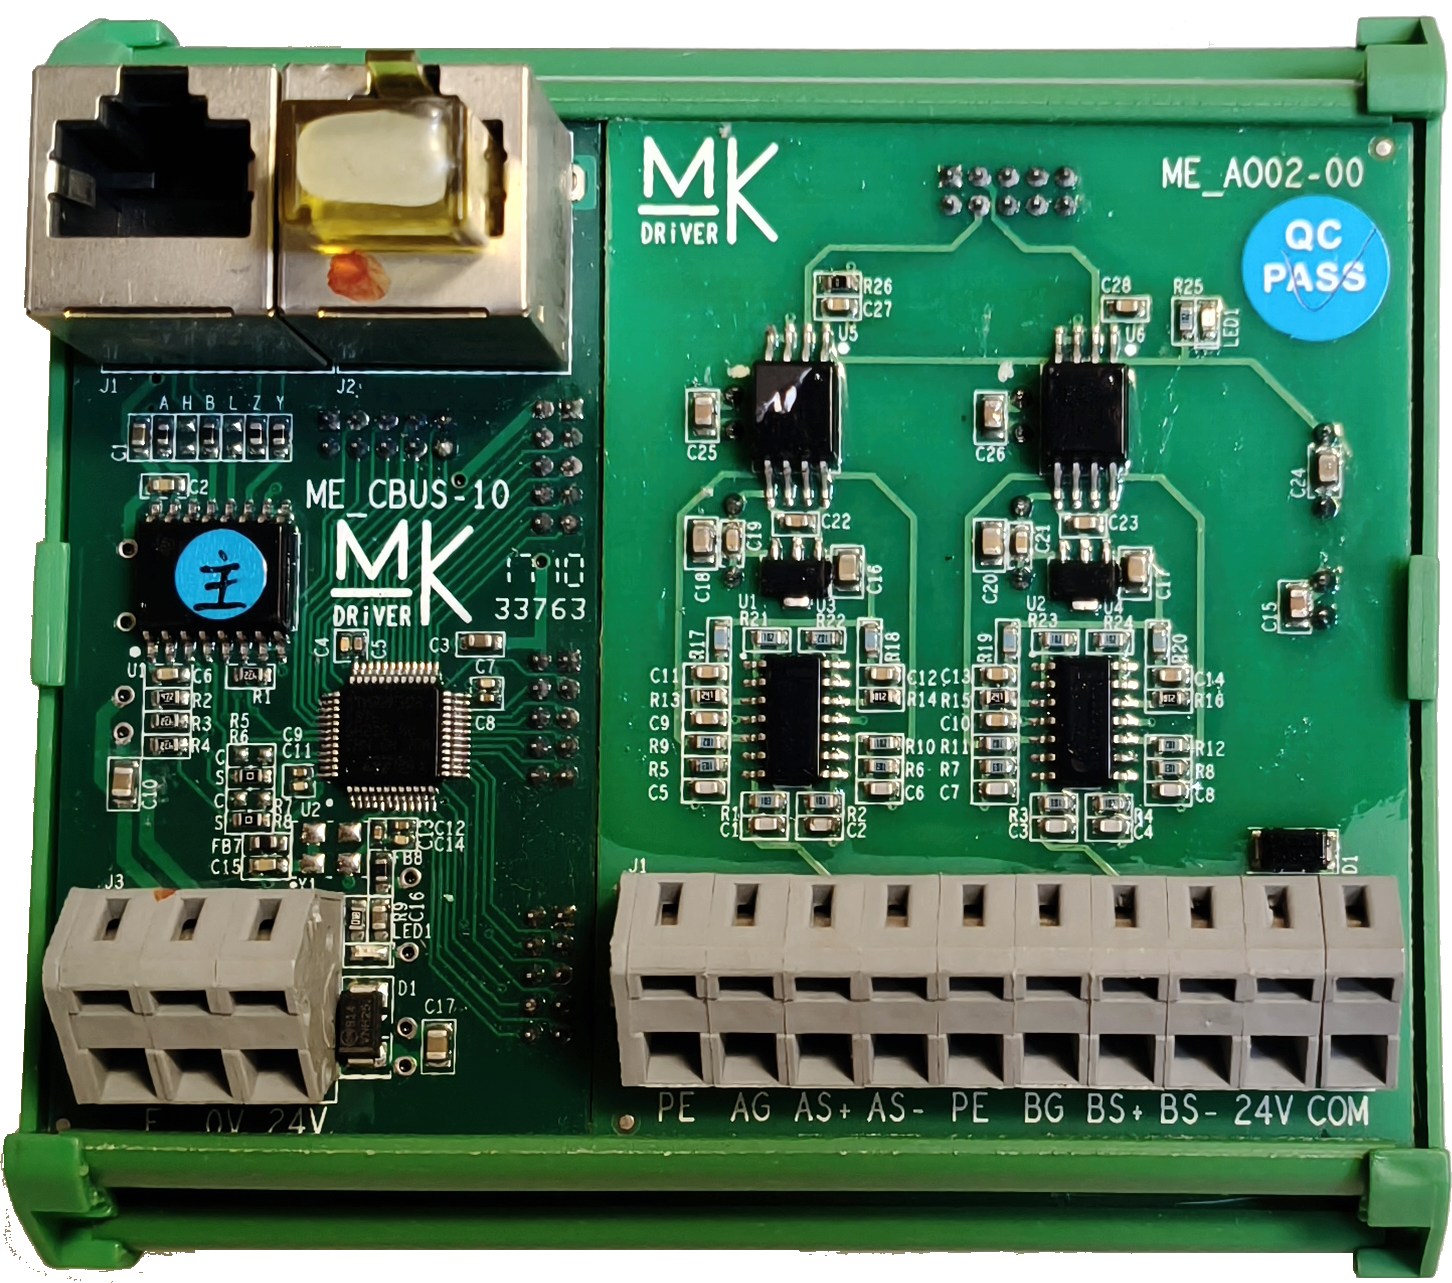
  • Moduł wyjść analogowych MECBUS-10 w zestawie: dwie wartości odczytywane przez Modbus z serwonapędu — na przykład prąd obciążenia i prędkość obrotowa — wystawiane jako sygnały 0..10 V na zaciskach AS+/AS- i BS+/BS-
  • Instrukcja obsługi w języku polskim
  • Dobieramy i konfigurujemy zestaw do warunków u klienta, także do silników, których w maszynie nie da się wymienić

* DANE PODSTAWOWE

  • Typ napędu: serwonapęd wrzeciona, zintegrowany moduł napędowy, seria kompaktowa SDC, obudowa typu CM
  • Zasilanie: trójfazowe 380 V..400 V, odchyłka nie większa niż 10%
  • Moc wyjściowa: 15 kW (moc dopasowanego silnika według tabeli modeli MK)
  • Prąd wyjściowy: 30 A w trybie pracy ciągłej (S1)
  • Przeciążalność: 150% przez 30 minut, 200% przez 30 sekund
  • Enkoder silnika: inkrementalny, sygnały kwadraturowe A/B, poziomy zgodne z RS422; enkoder silnika w zestawie: optyczny, 1024 imp./obr.
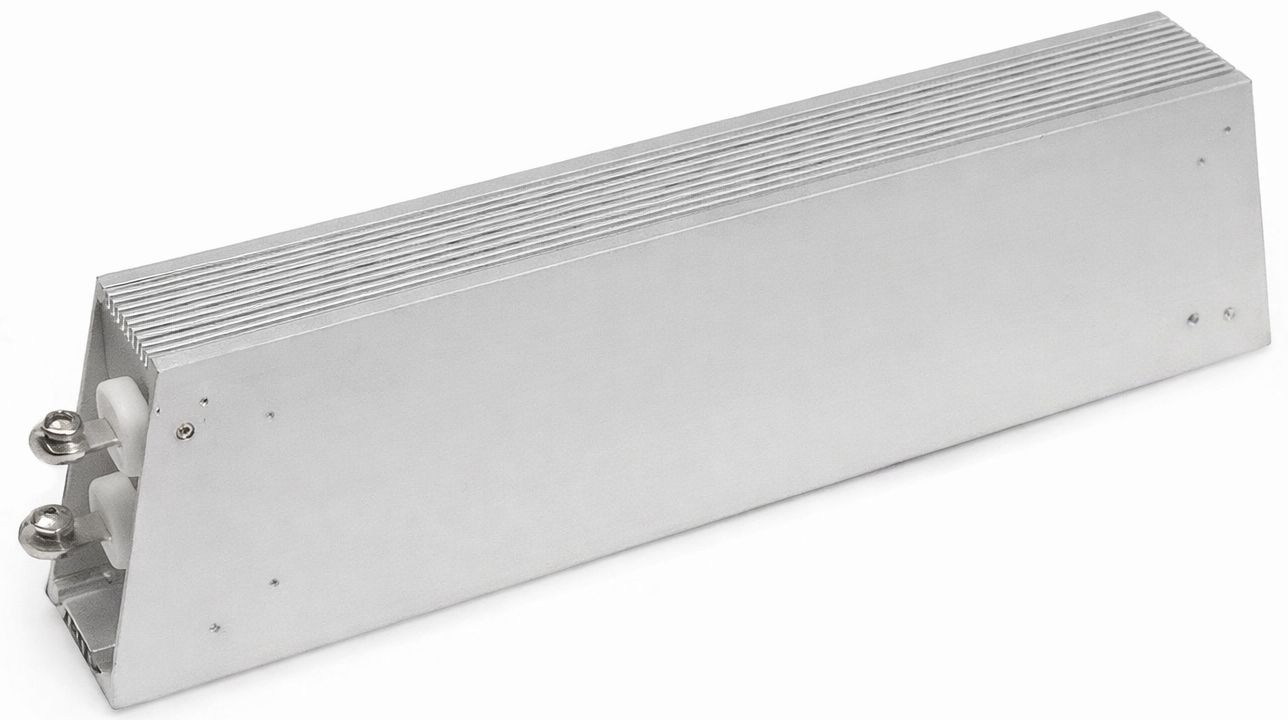
  • Rezystor hamujący: zewnętrzny, dołączany do zacisków P, B; w zestawie rezystor hamujący w obudowie aluminiowej 2500 W, 20 Ω

* SILNIK

  • Oznaczenie: DH10-4-71-11/15-4-1500JG1/B35
  • Rodzaj: silnik indukcyjny (asynchroniczny) wrzeciona
  • Moc znamionowa: 11 kW S1 (praca ciągła) / 15 kW S6-60% (praca przerywana)
  • Moment znamionowy: 71 N·m
  • Prędkość znamionowa: 1500 obr/min
  • Prędkość maksymalna: 6000 obr/min
  • Prędkość maksymalna chwilowa: 8000 obr/min
  • Wał: z wpustem i klinem, Ø38×80 mm
  • Enkoder: optyczny, 1024 imp./obr.
  • Mocowanie: kołnierz B35 + stopa B3
  • Masa: 73 kg

* STEROWANIE POŁOŻENIEM

  • Wejście impulsowe: nie dotyczy (zadawanie położenia przez EtherCAT)
  • Częstotliwość impulsów maks.: nie dotyczy
  • Pozycje wewnętrzne: nie dotyczy (pozycje stałe dostępne w orientacji wrzeciona — patrz FUNKCJE SPECJALNE)
  • Bazowanie (najazd na punkt zerowy): po znaczniku Z enkodera (impuls raz na obrót) albo po zewnętrznym sygnale Z
  • Przekładnia elektroniczna: licznik i mianownik 1..2147483647, dwa komplety nastaw
  • Filtr komendy położenia: filtr częstotliwości 0..100 ms, filtr przyspieszenia 0..100 ms
  • Oś C (dodatkowa oś obrotowa wrzeciona): sterowanie położeniem: EtherCAT, Modbus; sprzężenie zwrotne z enkodera silnika albo z drugiego enkodera

* STEROWANIE PRĘDKOŚCIĄ

  • Wejście analogowe: nie dotyczy (zadawanie prędkości przez EtherCAT)
  • Prędkości wewnętrzne: 16, −30000..30000 obr/min
  • JOG (ruch ręczny z ustawioną prędkością): 0..1000 obr/min, z panelu
  • Czas przyspieszania i hamowania: 0..1000 Hz/s w dwóch zakresach, z punktem przełączenia 1..30000 obr/min; krzywa S 1..10000 ms

* STEROWANIE MOMENTEM

  • Dostępność: funkcja wskazywana przy zamówieniu zestawu
  • Wejście analogowe: nie dotyczy (zadawanie momentu przez EtherCAT)
  • Wejście impulsowe: nie dotyczy (zadawanie momentu przez EtherCAT)
  • Moment maksymalny: 0..3-krotność momentu znamionowego, nastawa fabryczna 2-krotność
  • Momenty wewnętrzne: nie dotyczy (moment zadawany z wejścia analogowego, z wejścia impulsowego albo przez Modbus)
  • Ograniczenie prędkości w trybie momentu: osobno dla obrotów w prawo i w lewo, 0..30000 obr/min; powyżej progu moment jest automatycznie obniżany

* WEJŚCIA I WYJŚCIA

  • Wejścia cyfrowe: 3 na złączach X3 i X4: wejście wyłącznika termicznego silnika, wejście zewnętrznego wyłącznika awaryjnego 24 V i jedno programowalne
  • Wyjścia cyfrowe: 4 na złączach X3 i X4: 2 programowalne przekaźniki, wyjście hamulca elektromagnetycznego silnika i zasilanie wentylatora DC 24 V
  • Obciążalność wyjść cyfrowych: b/d
  • Wejścia i wyjścia wirtualne: wejścia i wyjścia cyfrowe ustawiane przez Modbus: cztery słowa poleceń wejść (parametry P23_30..P23_33) i cztery słowa poleceń wyjść (P24_00..P24_03)
  • Wejście analogowe: nie dotyczy (wartości zadawane przez EtherCAT)
  • Rezystancja wejścia analogowego: nie dotyczy
  • Wyjście sygnałów enkodera: nie dotyczy (sprzężenie zwrotne przekazywane magistralą EtherCAT)
  • Liczba impulsów wyjścia enkodera: nie dotyczy
  • Zasilacze pomocnicze: b/d
  • Moduł wyjść analogowych w zestawie: MECBUS-10, dwa sygnały 0..10 V na zaciskach AS+/AS- i BS+/BS-

* KOMUNIKACJA

  • Interfejs: EtherCAT przez wbudowany moduł ECAT; Modbus w warstwie fizycznej RS422 z izolacją galwaniczną (galwanicznym rozdzieleniem obwodów), z wbudowanym zasilaniem +5 V modułu
  • Protokół: EtherCAT oraz Modbus (protokół komunikacji przemysłowej)
  • Adres urządzenia: 0..255
  • Prędkość transmisji: 4800, 9600, 19200, 38400, 57600 albo 115200 bit/s (parametr P20_01)
  • Format ramki: 8N1 (8 bitów danych, bez bitu parzystości, 1 bit stopu)
  • Odczyt i zapis parametrów: wszystkie parametry i wielkości monitorowane mają własne adresy Modbus; nasza firma udostępnia program do zarządzania parametrami
  • Adresy tymczasowe parametrów: –

* ZABEZPIECZENIA I DIAGNOSTYKA

  • Zabezpieczenia: przepięcie, zbyt niskie napięcie, zwarcie, przetężenie, przegrzanie modułu mocy, błąd enkodera, przegrzanie silnika, zbyt wysoka temperatura otoczenia, przeciążenie, utrata prędkości, zanik znacznika Z enkodera, błąd przełączania biegów silnika dwubiegowego, przekroczenie czasu orientacji
  • Monitorowanie: prędkość, prąd, moment, częstotliwość zadana i wyjściowa, stan wejść i wyjść, napięcie wejścia analogowego przed kalibracją i po niej, licznik i pozycja absolutna enkodera, licznik i częstotliwość impulsów zadających, błąd nadążania, napięcie szyny prądu stałego, temperatura otoczenia, kody alarmów

* BUDOWA I OBSŁUGA

  • Panel operatora: 6 przycisków i 6-cyfrowy wyświetlacz siedmiosegmentowy (wskaźnik złożony z siedmiu podświetlanych odcinków)
  • Uruchomienie: automatyczne sprawdzenie kolejności faz silnika; rozruch testowy z panelu, niezależny od sterownika CNC, do weryfikacji okablowania
  • Kalibracja zera wejścia analogowego: nie dotyczy
  • Wymiary (szerokość × głębokość × wysokość): 140 × 200 × 335 mm (wysokość całkowita; korpus 302 mm, wymiar montażowy 322 mm)
  • Otwory montażowe: Φ6,5 mm, rozstaw w poziomie 60 mm
  • Masa serwonapędu: b/d

* FUNKCJE SPECJALNE

  • Orientacja wrzeciona (zatrzymanie w zadanym położeniu kątowym): 3 tryby (w przód po znaczniku Z, wstecz po znaczniku Z, najkrótszą drogą)
  • Oś C (tryb servo): sterowanie położeniem dodatkowej osi obrotowej wrzeciona, umożliwiające pozycjonowanie kątowe
  • Obsługa silnika dwubiegowego MK: przełączanie uzwojeń gwiazda/trójkąt stycznikami, osobne komplety parametrów dla biegu niskiego i wysokiego, kontrola poprawności przełączenia
  • Ruch wahadłowy: kąt 0..360°, prędkość 0..30 obr/min
  • Moduł wyjść analogowych MECBUS-10: odczytuje przez Modbus dwie wybrane wartości z serwonapędu (na przykład prąd obciążenia i prędkość obrotową) i przetwarza je na sygnały analogowe 0..10 V, dostępne na zaciskach AS+/AS- i BS+/BS-

* ZASTOSOWANIA

  • obrabiarki CNC (centra obróbcze, tokarki, frezarki bramowe)
  • wtryskarki
  • krosna rapierowe (maszyny tkackie z rapierem przenoszącym nić wątku)
  • maszyny barwiące tkaniny
  • maszyny włókiennicze i pakujące z kontrolą naciągu materiału (nawijanie i odwijanie drutu, druk opakowań)
  • wiertarki i maszyny plecionkarskie

* OD NASZEJ FIRMY

  • Instrukcja obsługi w języku polskim
  • Dobór i konfiguracja zestawu do warunków u klienta, także do silników, których w maszynie nie da się wymienić

Dobieramy i konfigurujemy zestaw do warunków u klienta, także do silników, których w maszynie nie da się wymienić.

  • silnik indukcyjny MK DH10-4-71-11/15-4-1500JG1/B35 (wał z wpustem i klinem, wał Ø38×80 mm, enkoder optyczny 1024 imp./obr., kołnierz B35 + stopa B3),
  • serwonapęd MK SDC-CM-4T030-GE7S-1000,
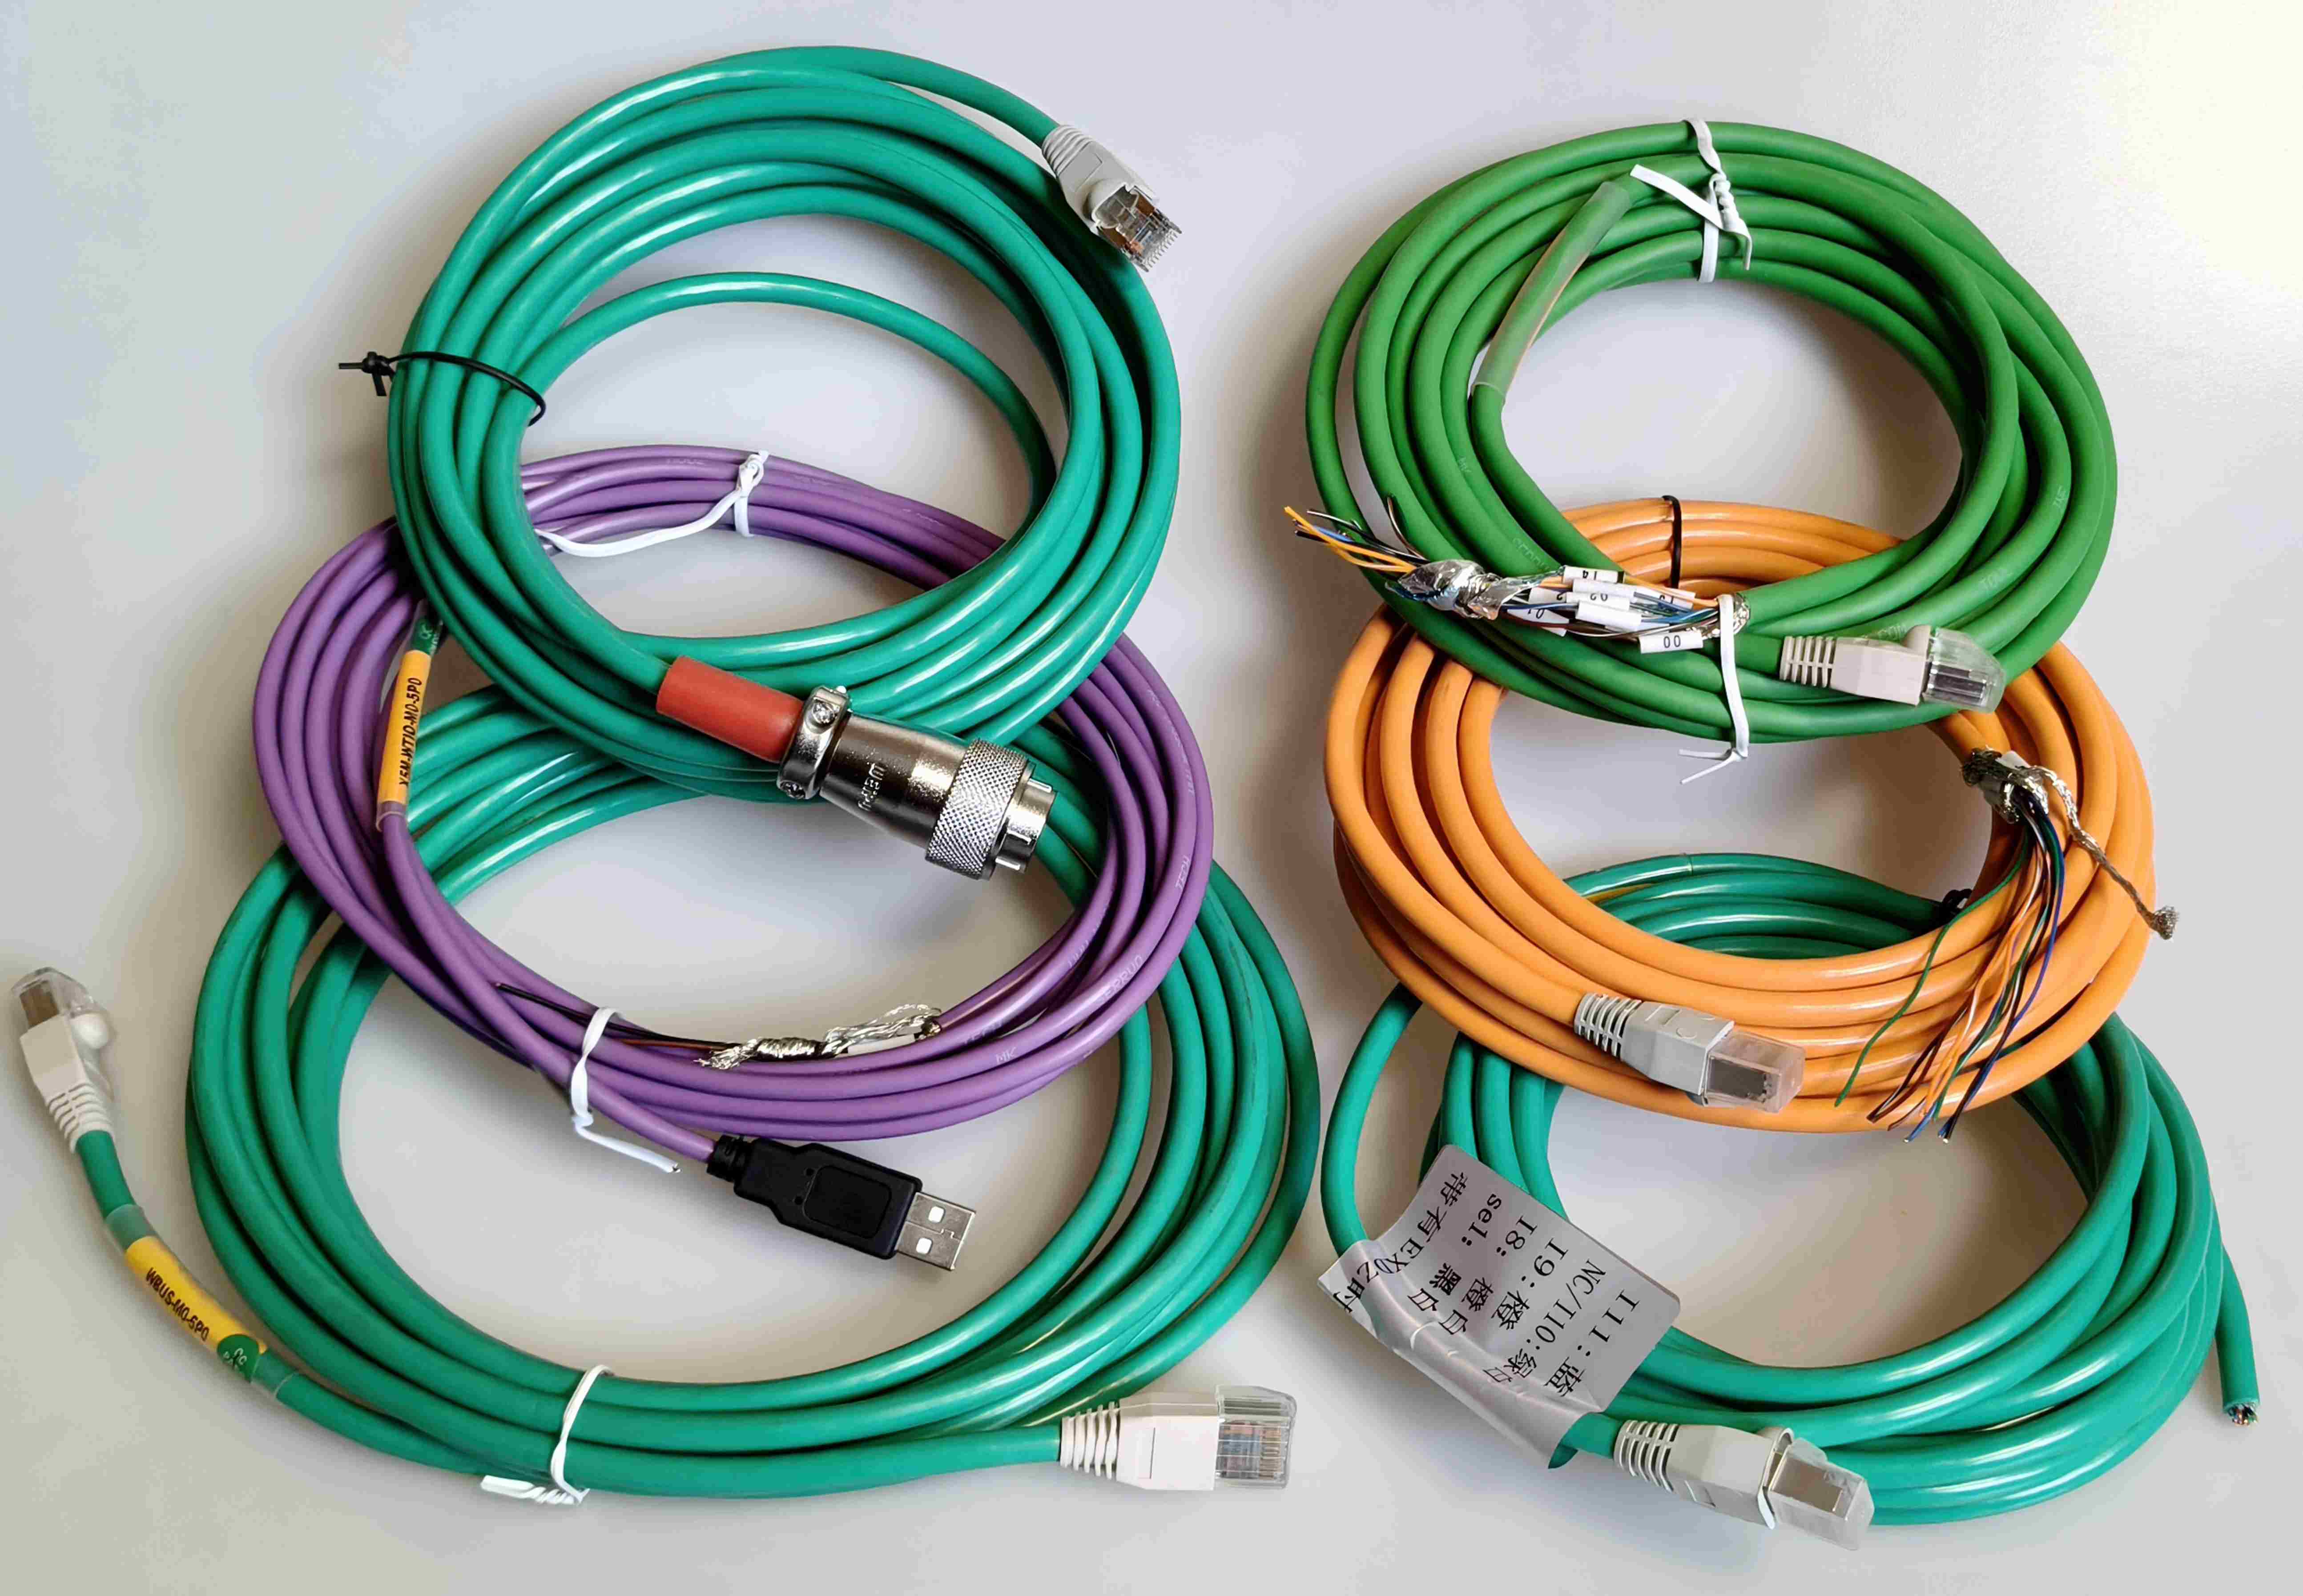
  • przewód enkodera WENC-C0-5P0,
  • rezystor hamujący w obudowie aluminiowej 2500 W, 20 Ω,
  • przewód komunikacyjny master-slave (nadrzędny-podrzędny) WBUS-M0-5P0,
  • moduł wyjść analogowych MECBUS-10 (dwa sygnały 0–10 V na zaciskach AS+/AS- i BS+/BS-).

* PARAMETRY TECHNICZNE

ParametrWartość
* DANE PODSTAWOWE
Typ napęduserwonapęd wrzeciona, zintegrowany moduł napędowy, seria kompaktowa SDC, obudowa typu CM
Zasilanietrójfazowe 380 V..400 V, odchyłka nie większa niż 10%
Moc wyjściowa15 kW (moc dopasowanego silnika według tabeli modeli MK)
Prąd wyjściowy30 A w trybie pracy ciągłej (S1)
Przeciążalność150% przez 30 minut, 200% przez 30 sekund
Enkoder silnikainkrementalny, sygnały kwadraturowe A/B, poziomy zgodne z RS422; enkoder silnika w zestawie: optyczny, 1024 imp./obr.
Rezystor hamującyzewnętrzny, dołączany do zacisków P, B; w zestawie rezystor hamujący w obudowie aluminiowej 2500 W, 20 Ω
* SILNIK
OznaczenieDH10-4-71-11/15-4-1500JG1/B35
Rodzajsilnik indukcyjny (asynchroniczny) wrzeciona
Moc znamionowa11 kW S1 (praca ciągła) / 15 kW S6-60% (praca przerywana)
Moment znamionowy71 N·m
Prędkość znamionowa1500 obr/min
Prędkość maksymalna6000 obr/min
Prędkość maksymalna chwilowa8000 obr/min
Wałz wpustem i klinem, Ø38×80 mm
Enkoderoptyczny, 1024 imp./obr.
Mocowaniekołnierz B35 + stopa B3
Masa73 kg
* STEROWANIE POŁOŻENIEM
Wejście impulsowenie dotyczy (zadawanie położenia przez EtherCAT)
Częstotliwość impulsów maks.nie dotyczy
Pozycje wewnętrznenie dotyczy (pozycje stałe dostępne w orientacji wrzeciona — patrz FUNKCJE SPECJALNE)
Bazowanie (najazd na punkt zerowy)po znaczniku Z enkodera (impuls raz na obrót) albo po zewnętrznym sygnale Z
Przekładnia elektronicznalicznik i mianownik 1..2147483647, dwa komplety nastaw
Filtr komendy położeniafiltr częstotliwości 0..100 ms, filtr przyspieszenia 0..100 ms
Oś C (dodatkowa oś obrotowa wrzeciona)sterowanie położeniem: EtherCAT, Modbus; sprzężenie zwrotne z enkodera silnika albo z drugiego enkodera
* STEROWANIE PRĘDKOŚCIĄ
Wejście analogowenie dotyczy (zadawanie prędkości przez EtherCAT)
Prędkości wewnętrzne16, −30000..30000 obr/min
JOG (ruch ręczny z ustawioną prędkością)0..1000 obr/min, z panelu
Czas przyspieszania i hamowania0..1000 Hz/s w dwóch zakresach, z punktem przełączenia 1..30000 obr/min; krzywa S 1..10000 ms
* STEROWANIE MOMENTEM
Dostępnośćfunkcja wskazywana przy zamówieniu zestawu
Wejście analogowenie dotyczy (zadawanie momentu przez EtherCAT)
Wejście impulsowenie dotyczy (zadawanie momentu przez EtherCAT)
Moment maksymalny0..3-krotność momentu znamionowego, nastawa fabryczna 2-krotność
Momenty wewnętrznenie dotyczy (moment zadawany z wejścia analogowego, z wejścia impulsowego albo przez Modbus)
Ograniczenie prędkości w trybie momentuosobno dla obrotów w prawo i w lewo, 0..30000 obr/min; powyżej progu moment jest automatycznie obniżany
* WEJŚCIA I WYJŚCIA
Wejścia cyfrowe3 na złączach X3 i X4: wejście wyłącznika termicznego silnika, wejście zewnętrznego wyłącznika awaryjnego 24 V i jedno programowalne
Wyjścia cyfrowe4 na złączach X3 i X4: 2 programowalne przekaźniki, wyjście hamulca elektromagnetycznego silnika i zasilanie wentylatora DC 24 V
Obciążalność wyjść cyfrowychb/d
Wejścia i wyjścia wirtualnewejścia i wyjścia cyfrowe ustawiane przez Modbus: cztery słowa poleceń wejść (parametry P23_30..P23_33) i cztery słowa poleceń wyjść (P24_00..P24_03)
Wejście analogowenie dotyczy (wartości zadawane przez EtherCAT)
Rezystancja wejścia analogowegonie dotyczy
Wyjście sygnałów enkoderanie dotyczy (sprzężenie zwrotne przekazywane magistralą EtherCAT)
Liczba impulsów wyjścia enkoderanie dotyczy
Zasilacze pomocniczeb/d
Moduł wyjść analogowych w zestawieMECBUS-10, dwa sygnały 0..10 V na zaciskach AS+/AS- i BS+/BS-
* KOMUNIKACJA
InterfejsEtherCAT przez wbudowany moduł ECAT; Modbus w warstwie fizycznej RS422 z izolacją galwaniczną (galwanicznym rozdzieleniem obwodów), z wbudowanym zasilaniem +5 V modułu
ProtokółEtherCAT oraz Modbus (protokół komunikacji przemysłowej)
Adres urządzenia0..255
Prędkość transmisji4800, 9600, 19200, 38400, 57600 albo 115200 bit/s (parametr P20_01)
Format ramki8N1 (8 bitów danych, bez bitu parzystości, 1 bit stopu)
Odczyt i zapis parametrówwszystkie parametry i wielkości monitorowane mają własne adresy Modbus; nasza firma udostępnia program do zarządzania parametrami
Adresy tymczasowe parametrów–
* ZABEZPIECZENIA I DIAGNOSTYKA
Zabezpieczeniaprzepięcie, zbyt niskie napięcie, zwarcie, przetężenie, przegrzanie modułu mocy, błąd enkodera, przegrzanie silnika, zbyt wysoka temperatura otoczenia, przeciążenie, utrata prędkości, zanik znacznika Z enkodera, błąd przełączania biegów silnika dwubiegowego, przekroczenie czasu orientacji
Monitorowanieprędkość, prąd, moment, częstotliwość zadana i wyjściowa, stan wejść i wyjść, napięcie wejścia analogowego przed kalibracją i po niej, licznik i pozycja absolutna enkodera, licznik i częstotliwość impulsów zadających, błąd nadążania, napięcie szyny prądu stałego, temperatura otoczenia, kody alarmów
* BUDOWA I OBSŁUGA
Panel operatora6 przycisków i 6-cyfrowy wyświetlacz siedmiosegmentowy (wskaźnik złożony z siedmiu podświetlanych odcinków)
Uruchomienieautomatyczne sprawdzenie kolejności faz silnika; rozruch testowy z panelu, niezależny od sterownika CNC, do weryfikacji okablowania
Kalibracja zera wejścia analogowegonie dotyczy
Wymiary (szerokość × głębokość × wysokość)140 × 200 × 335 mm (wysokość całkowita; korpus 302 mm, wymiar montażowy 322 mm)
Otwory montażoweΦ6,5 mm, rozstaw w poziomie 60 mm
Masa serwonapędub/d
* FUNKCJE SPECJALNE
Orientacja wrzeciona (zatrzymanie w zadanym położeniu kątowym)3 tryby (w przód po znaczniku Z, wstecz po znaczniku Z, najkrótszą drogą)
Oś C (tryb servo)sterowanie położeniem dodatkowej osi obrotowej wrzeciona, umożliwiające pozycjonowanie kątowe
Obsługa silnika dwubiegowego MKprzełączanie uzwojeń gwiazda/trójkąt stycznikami, osobne komplety parametrów dla biegu niskiego i wysokiego, kontrola poprawności przełączenia
Ruch wahadłowykąt 0..360°, prędkość 0..30 obr/min
Moduł wyjść analogowych MECBUS-10odczytuje przez Modbus dwie wybrane wartości z serwonapędu (na przykład prąd obciążenia i prędkość obrotową) i przetwarza je na sygnały analogowe 0..10 V, dostępne na zaciskach AS+/AS- i BS+/BS-
Dobór serwonapędów MK do wrzeciona →

Tabela doboru silników i serwonapędów MK do wrzeciona: moc, moment, prędkość, wymiary montażowe i rysunki gabarytowo-montażowe wszystkich serii.

DH DHS DHG / DHGK DHWG / DHW SDC / BKC
 
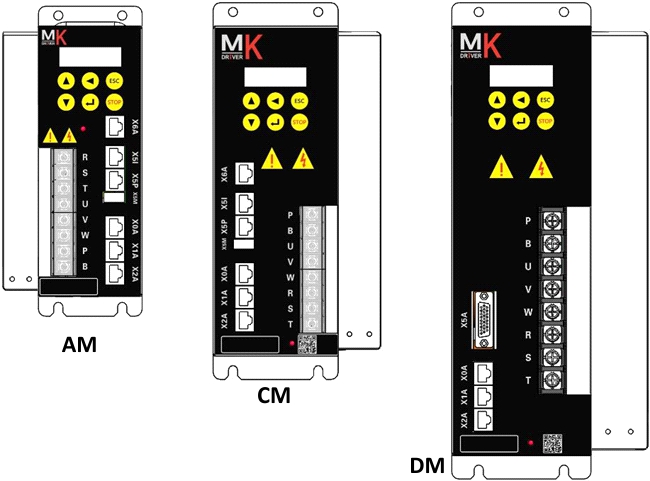
drivery MK SDC - obudowy
 
Model Typ obudowy Moc dopasowanego silnika (kW) Prąd wyjściowy znamionowy S1 (AACeff) Rezystor hamujący (Ω/W)
SDC-AM-4T008   3,7 8,5 40/1000
SDC-AM-4T010   4,5 10 40/1000
SDC-AM-4T012   5,5 12 40/1000
SDC-AM-4T017 AM 7,5 17 32/1000
SDC-CM-4T022   10 22 26/1500
SDC-CM-4T024   11 24 26/1500
SDC-CM-4T030   15 30 20/2500
SDC-CM-4T037   18,5 37 20/2500
SDC-DM-4T045   22 45 26/1500 x 2
SDC-DM-4T060   30 60 26/1500 x 2
SDC-DM-4T075   37 75 26/1500 x 2


Nikt jeszcze nie napisał recenzji do tego produktu. Bądź pierwszy i napisz recenzję.

Tylko zarejestrowani klienci mogą pisać recenzje do produktów. Jeżeli posiadasz konto w naszym sklepie zaloguj się na nie, jeżeli nie załóż bezpłatne konto i napisz recenzję.

Pozostałe produkty z kategorii
zestaw - serwonapęd do wrzeciona 3,7/5,5 kW, 24 N·m

zestaw - serwonapęd do wrzeciona 3,7/5,5 kW, 24 N·m

6 253,01 zł brutto5 083,75 zł netto
szt. Do koszyka
zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m

zestaw - serwonapęd do wrzeciona 11/15 kW, 71 N·m

10 547,25 zł brutto8 575,00 zł netto
szt. Do koszyka
zestaw - serwonapęd do wrzeciona 7,5/11 kW, 48 N·m, EtherCAT
szt. Do koszyka
Sklep internetowy shopGold
ostatnio oglądane produkty
Korzystanie z tej witryny oznacza wyrażenie zgody na wykorzystanie plików cookies. Więcej informacji możesz znaleźć w naszej Polityce Cookies.
Nie pokazuj więcej tego komunikatu