| Parametr | Wartość |
|---|
| * DANE PODSTAWOWE |
|---|
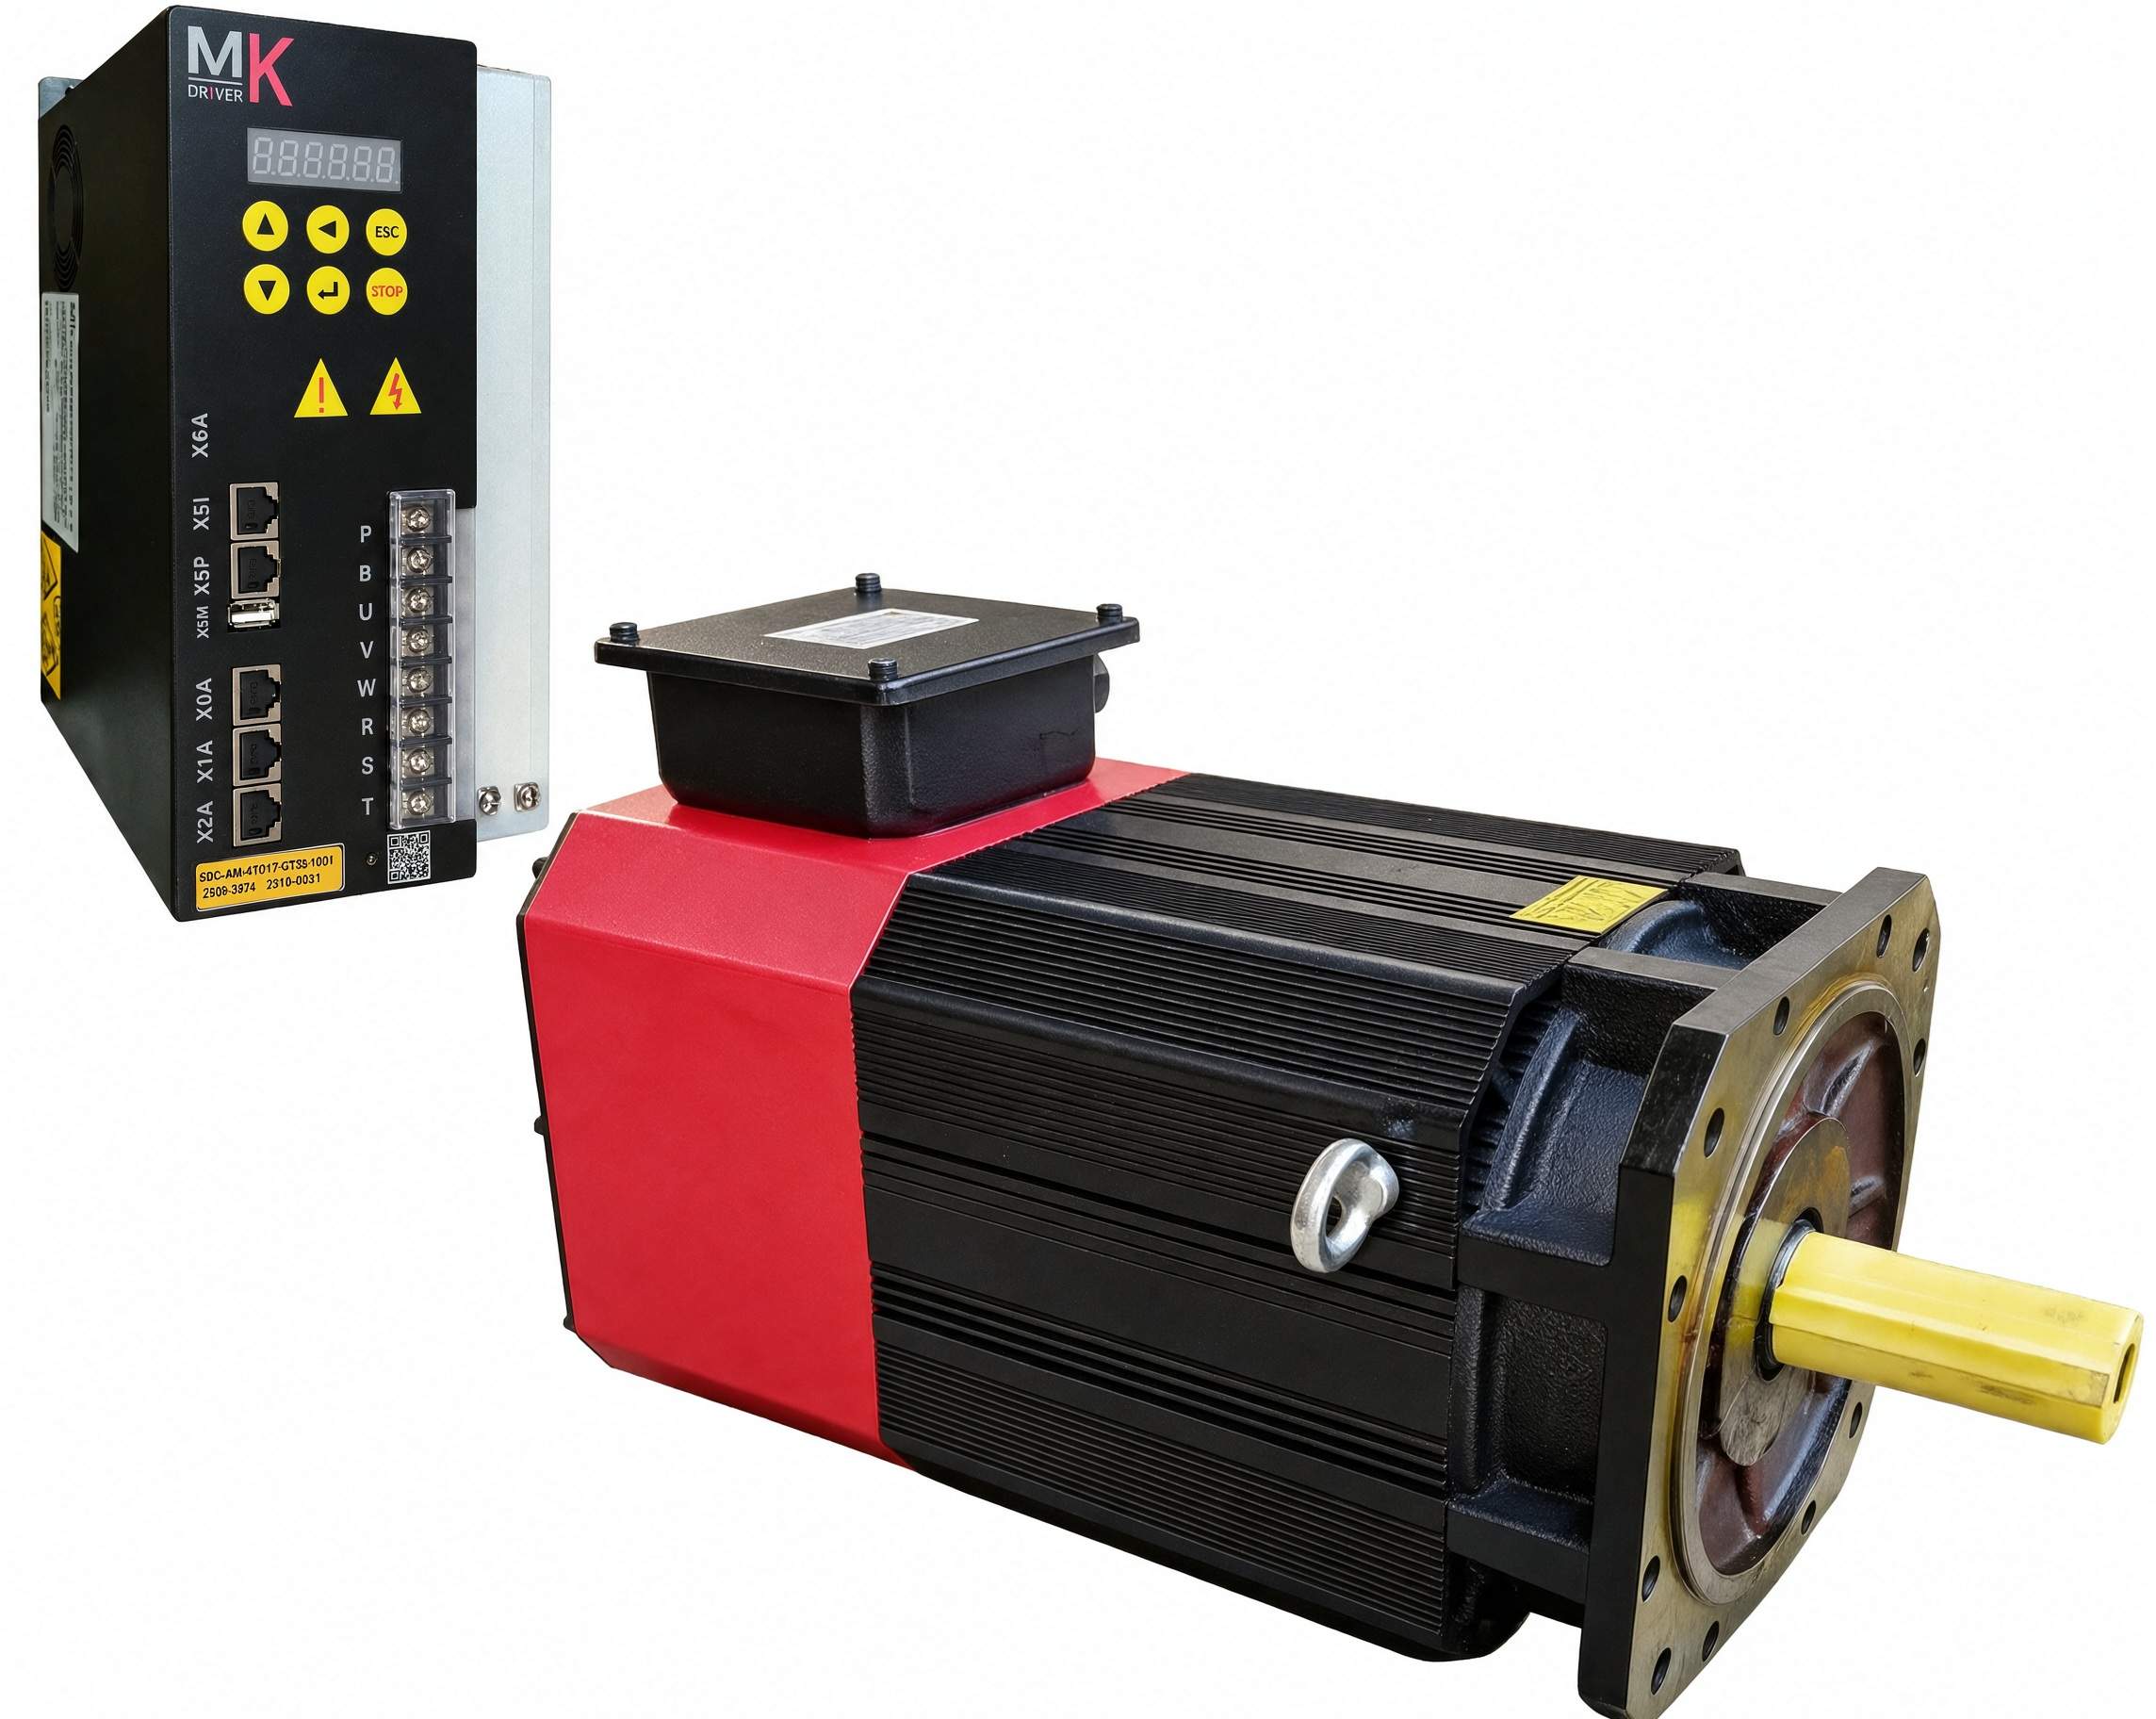
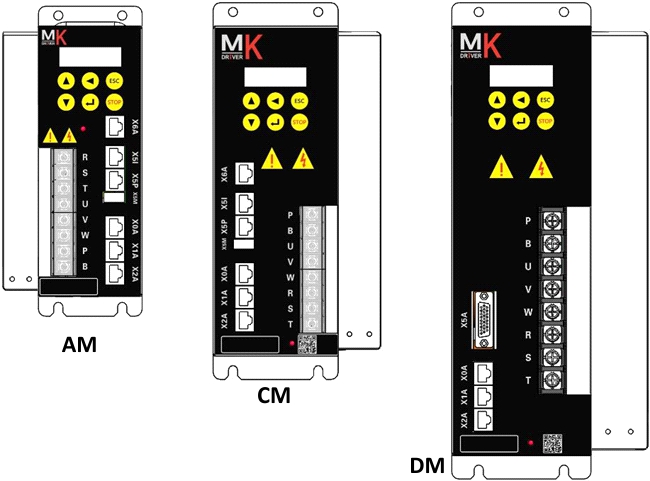
| Typ napędu | serwonapęd wrzeciona, zintegrowany moduł napędowy, seria kompaktowa SDC, obudowa typu AM |
| Zasilanie | trójfazowe 380 V..400 V, odchyłka nie większa niż 10% |
| Moc wyjściowa | 4,5 kW (moc dopasowanego silnika według tabeli modeli MK) |
| Prąd wyjściowy | 10 A w trybie pracy ciągłej (S1) |
| Przeciążalność | 150% przez 30 minut, 200% przez 30 sekund |
| Enkoder silnika | inkrementalny, sygnały kwadraturowe A/B, poziomy zgodne z RS422; enkoder silnika w zestawie: optyczny, 1024 imp./obr. |
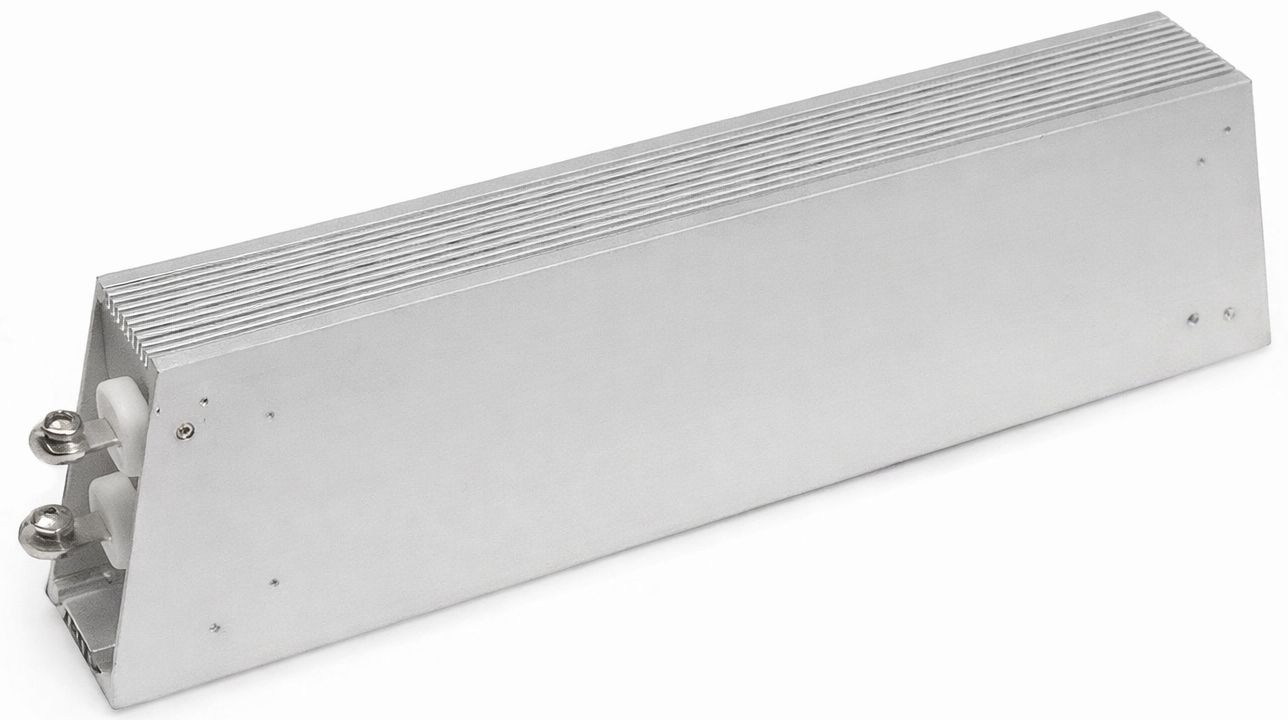
| Rezystor hamujący | zewnętrzny, dołączany do zacisków P, B; w zestawie rezystor hamujący w obudowie aluminiowej 1000 W, 40 Ω |
| * SILNIK |
|---|
| Oznaczenie | DH10-1-24-3.7/5.5-4-1500JG1/B8A2C3 |
| Rodzaj | silnik indukcyjny (asynchroniczny) wrzeciona |
| Moc znamionowa | 3,7 kW S1 (praca ciągła) / 5,5 kW S6-60% (praca przerywana) |
| Moment znamionowy | 24 N·m |
| Prędkość znamionowa | 1500 obr/min |
| Prędkość maksymalna | 6000 obr/min |
| Prędkość maksymalna chwilowa | 8000 obr/min |
| Wał | z wpustem i klinem, Ø38×80 mm |
| Enkoder | optyczny, 1024 imp./obr. |
| Mocowanie | kołnierz B35 + stopa |
| Masa | 45 kg |
| * STEROWANIE POŁOŻENIEM |
|---|
| Wejście impulsowe | A/B (dwa ciągi impulsów przesunięte w fazie o 90°), Step-Dir (Pulse-Dir), CW/CCW (osobne ciągi impulsów dla obrotów w prawo i w lewo) |
| Częstotliwość impulsów maks. | 500 kHz |
| Pozycje wewnętrzne | nie dotyczy (pozycje stałe dostępne w orientacji wrzeciona — patrz FUNKCJE SPECJALNE) |
| Bazowanie (najazd na punkt zerowy) | po znaczniku Z enkodera (impuls raz na obrót) albo po zewnętrznym sygnale Z |
| Przekładnia elektroniczna | licznik i mianownik 1..2147483647, dwa komplety nastaw |
| Filtr komendy położenia | filtr częstotliwości 0..100 ms, filtr przyspieszenia 0..100 ms |
| Oś C (dodatkowa oś obrotowa wrzeciona) | sterowanie położeniem: wejście impulsowe, Modbus; sprzężenie zwrotne z enkodera silnika albo z drugiego enkodera |
| * STEROWANIE PRĘDKOŚCIĄ |
|---|
| Wejście analogowe | ±10 V albo 0..10 V; prędkość przy 10 V nastawiana w zakresie 0..30000 obr/min; filtr wejścia 1..100 ms |
| Prędkości wewnętrzne | 16, −30000..30000 obr/min, wybierane wejściami cyfrowymi |
| JOG (ruch ręczny z ustawioną prędkością) | 0..1000 obr/min, z wejść cyfrowych albo z panelu |
| Czas przyspieszania i hamowania | 0..1000 Hz/s w dwóch zakresach, z punktem przełączenia 1..30000 obr/min; krzywa S 1..10000 ms |
| * STEROWANIE MOMENTEM |
|---|
| Dostępność | funkcja wskazywana przy zamówieniu zestawu |
| Wejście analogowe | 0..10 V albo ±10 V (wejście napięciowe, zaciski AS+ i AS-) |
| Wejście impulsowe | A/B (dwa ciągi impulsów przesunięte w fazie o 90°), moment zadawany częstotliwością impulsów na wejściach EA i EB |
| Moment maksymalny | 0..3-krotność momentu znamionowego, nastawa fabryczna 2-krotność |
| Momenty wewnętrzne | nie dotyczy (moment zadawany z wejścia analogowego, z wejścia impulsowego albo przez Modbus) |
| Ograniczenie prędkości w trybie momentu | osobno dla obrotów w prawo i w lewo, 0..30000 obr/min; powyżej progu moment jest automatycznie obniżany |
| * WEJŚCIA I WYJŚCIA |
|---|
| Wejścia cyfrowe | 8 programowalnych na złączach X3, X4 i X5: 5 na module GTIO, typu NPN (aktywne przy niskim poziomie napięcia) albo PNP (aktywne przy wysokim poziomie napięcia), wybieranych zaciskiem SEL, zasilanie zewnętrzne 24 V, oraz 3 na złączach X3 i X4; opcjonalnie 4 dalsze na złączu rozszerzeń X6 |
| Wyjścia cyfrowe | 7 programowalnych na złączach X3, X4 i X5: 3 półprzewodnikowe na module GTIO (zestyk normalnie otwarty, z możliwością pracy jako normalnie zamknięty), 2 przekaźniki, wyjście hamulca elektromagnetycznego silnika i zasilanie wentylatora DC 24 V; opcjonalnie 4 dalsze na złączu rozszerzeń X6 |
| Obciążalność wyjść cyfrowych | 24 V / 50 mA (wyjścia półprzewodnikowe modułu GTIO) |
| Wejścia i wyjścia wirtualne | wejścia i wyjścia cyfrowe ustawiane przez Modbus: cztery słowa poleceń wejść (parametry P23_30..P23_33) i cztery słowa poleceń wyjść (P24_00..P24_03); funkcje wybierane z tej samej listy co dla wejść i wyjść fizycznych |
| Wejście analogowe | ±10 V albo 0..10 V (wejście napięciowe), wspólne dla prędkości i momentu |
| Rezystancja wejścia analogowego | b/d |
| Wyjście sygnałów enkodera | A, B, Z różnicowe, zgodne z RS422, bez podziału częstotliwości, do sterownika CNC |
| Liczba impulsów wyjścia enkodera | równa rozdzielczości enkodera silnika (bez podziału częstotliwości) |
| Zasilacze pomocnicze | 5 V na module GSIO, 3,3 V na złączu X5M modułu GTIO; wydajność prądowa: b/d |
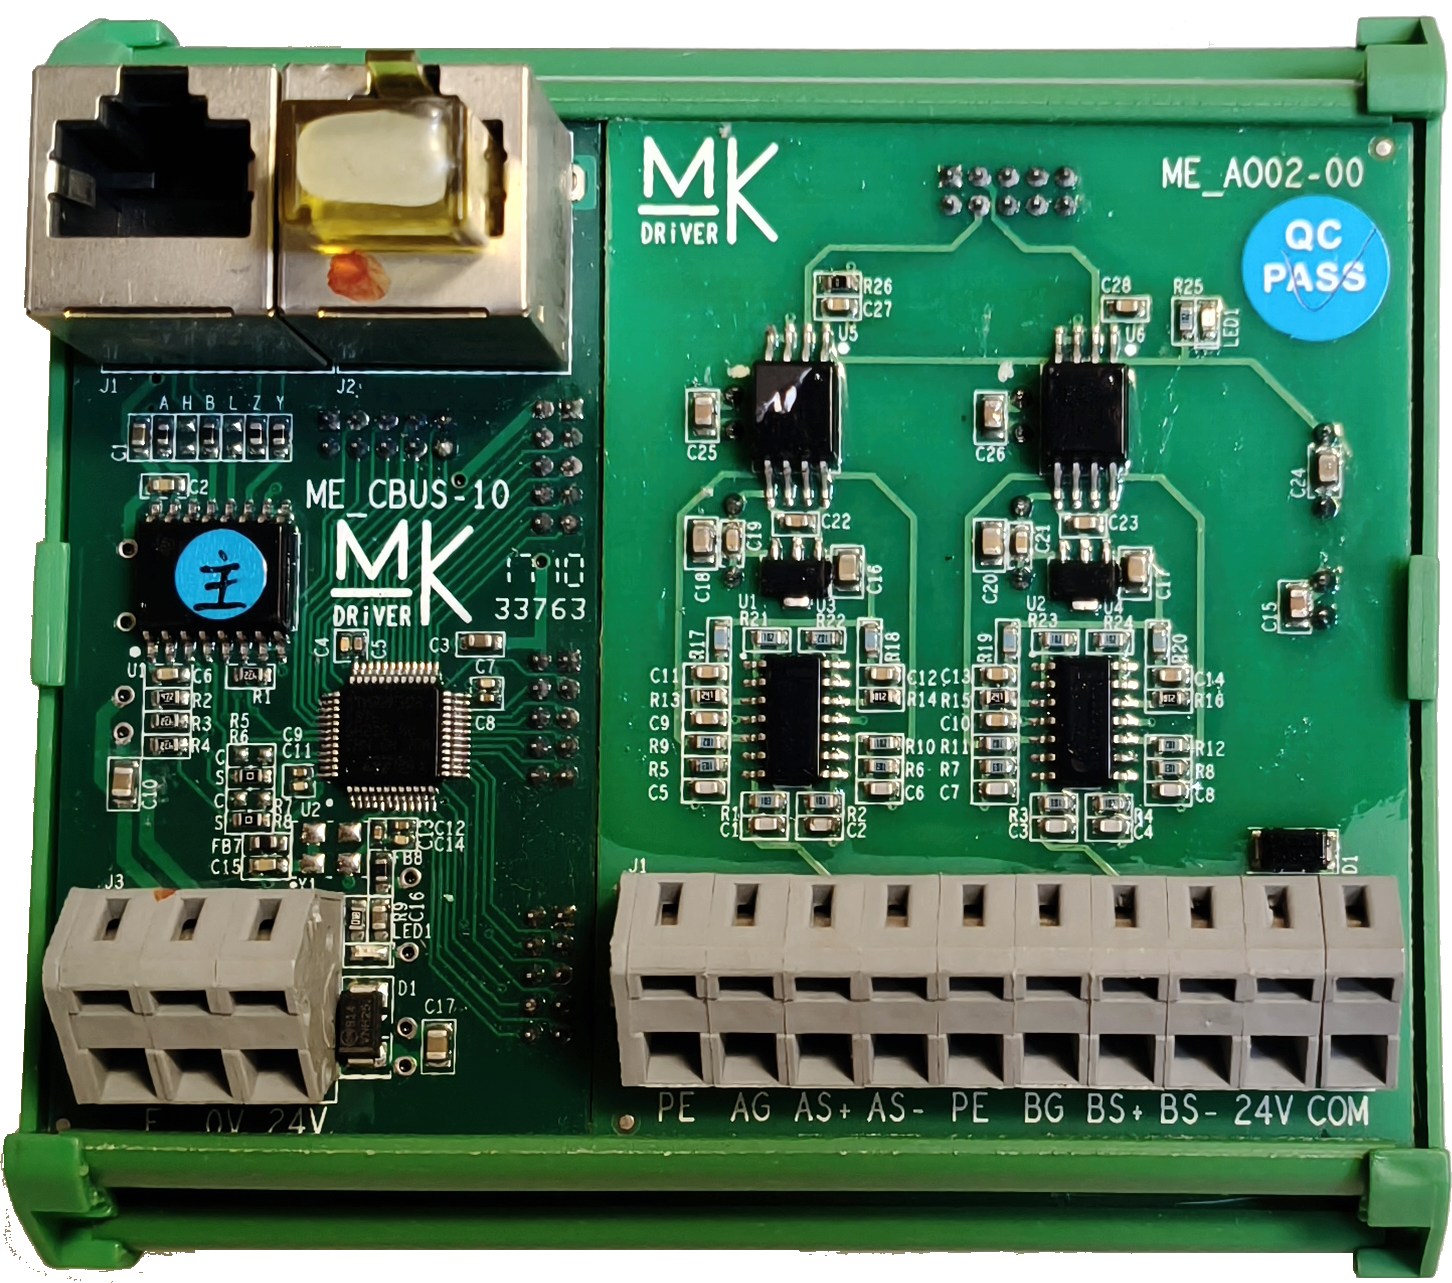
| Moduł wyjść analogowych w zestawie | MECBUS-10, dwa sygnały 0..10 V na zaciskach AS+/AS- i BS+/BS- |
| * KOMUNIKACJA |
|---|
| Interfejs | Modbus w warstwie fizycznej RS422 z izolacją galwaniczną (galwanicznym rozdzieleniem obwodów), z wbudowanym zasilaniem +5 V modułu |
| Protokół | Modbus (protokół komunikacji przemysłowej) |
| Adres urządzenia | 0..255 |
| Prędkość transmisji | 4800, 9600, 19200, 38400, 57600 albo 115200 bit/s (parametr P20_01) |
| Format ramki | 8N1 (8 bitów danych, bez bitu parzystości, 1 bit stopu) |
| Odczyt i zapis parametrów | wszystkie parametry i wielkości monitorowane mają własne adresy Modbus; nasza firma udostępnia program do zarządzania parametrami |
| Adresy tymczasowe parametrów | – |
| * ZABEZPIECZENIA I DIAGNOSTYKA |
|---|
| Zabezpieczenia | przepięcie, zbyt niskie napięcie, zwarcie, przetężenie, przegrzanie modułu mocy, błąd enkodera, przegrzanie silnika, zbyt wysoka temperatura otoczenia, przeciążenie, utrata prędkości, zanik znacznika Z enkodera, błąd przełączania biegów silnika dwubiegowego, przekroczenie czasu orientacji |
| Monitorowanie | prędkość, prąd, moment, częstotliwość zadana i wyjściowa, stan wejść i wyjść, napięcie wejścia analogowego przed kalibracją i po niej, licznik i pozycja absolutna enkodera, licznik i częstotliwość impulsów zadających, błąd nadążania, napięcie szyny prądu stałego, temperatura otoczenia, kody alarmów |
| * BUDOWA I OBSŁUGA |
|---|
| Panel operatora | 6 przycisków i 6-cyfrowy wyświetlacz siedmiosegmentowy (wskaźnik złożony z siedmiu podświetlanych odcinków) |
| Uruchomienie | automatyczne sprawdzenie kolejności faz silnika; rozruch testowy z panelu, niezależny od sterownika CNC, do weryfikacji okablowania |
| Kalibracja zera wejścia analogowego | tak, z panelu; dodatkowo kalibracja 5-punktowa osobno dla obrotów w prawo i w lewo |
| Wymiary (szerokość × głębokość × wysokość) | 120 × 190 × 265 mm (wysokość całkowita; korpus 232 mm, wymiar montażowy 252 mm) |
| Otwory montażowe | Φ6,5 mm, rozstaw w poziomie 60 mm |
| Masa serwonapędu | b/d |
| * FUNKCJE SPECJALNE |
|---|
| Orientacja wrzeciona (zatrzymanie w zadanym położeniu kątowym) | 3 tryby (w przód po znaczniku Z, wstecz po znaczniku Z, najkrótszą drogą), 4 pozycje wybierane wejściami cyfrowymi i 16 dodatkowych pozycji programowalnych, dokładność 0..100 impulsów |
| Oś C (tryb servo) | sterowanie położeniem dodatkowej osi obrotowej wrzeciona, umożliwiające pozycjonowanie kątowe |
| Obsługa silnika dwubiegowego MK | przełączanie uzwojeń gwiazda/trójkąt stycznikami, osobne komplety parametrów dla biegu niskiego i wysokiego, kontrola poprawności przełączenia |
| Ruch wahadłowy | kąt 0..360°, prędkość 0..30 obr/min |
| Moduł wyjść analogowych MECBUS-10 | odczytuje przez Modbus dwie wybrane wartości z serwonapędu (na przykład prąd obciążenia i prędkość obrotową) i przetwarza je na sygnały analogowe 0..10 V, dostępne na zaciskach AS+/AS- i BS+/BS- |